摩托车大奖赛悬挂几何调校,抓地与稳定取舍
2026-10-21 13:20:40
摩托车大奖赛的悬挂几何调校,看似只是前叉高度和后避震长度的小改动,却直接决定车手在制动、入弯和出弯时能拿到多少抓地。MotoGP赛车只有两个轮胎接触赛道,几毫米变化就会改变重心转移与前轮载荷。杜卡迪、阿普利亚、KTM、雅马哈和本田都在这个狭窄窗口里反复取舍,因为稳定与灵活很难同时最大化。
每场MotoGP周末,工程师都会从基础设定出发,先让车手测试前叉在三角台上的伸出量、后避震连杆长度与后摇臂枢轴高度。PG电子模拟器巴尼亚亚、马丁、马奎斯和夸塔拉罗的反馈会立刻被换算成垫片、连杆和预载变化。车队把同一套悬挂在制动区、弯中和出弯逐段比较,寻找圈速最稳定的组合。
最常动的几项包括前叉在三角台中的伸出量、后避震总长、后连杆三角形、后摇臂枢轴位置以及前后预载。把前叉往上抽,前部降低,轴距与拖曳距变化,入弯更愿意倒下;把后部升高,重心前移,转向变快,却会减少后轮牵引。工程师用垫片和螺纹调整,车手用身体和油门验证。
两轮摩托车没有第三点支撑,所有加速、制动和转向都靠轮胎与赛道之间那点接触。悬挂几何决定载荷如何从前轮移向后轮,也决定轮胎接地面积与温度。制动时前叉压缩,几何若让前部过低,前轮会迅速超载;后部若过高,后轮在出弯时容易失去下压,牵引随之变差。抓地不是孤立数字,而是动态载荷的结果。
抓地与稳定在悬挂几何里常站在对立面。低前部让车头更愿意入弯,前轮能更快咬住弯心,可制动重刹时稳定性下降,车手必须更早松开刹车。高后部让转向响应更锋利,却减少后轮在加速时的接地压力,出弯容易滑动。角度越激进,单圈可能越快,长距离却可能让轮胎过热和磨损失控。
杜卡迪长期以稳定和出弯牵引见长,巴尼亚亚也偏爱制动晚、弯中稳的赛车。为提升入弯,杜卡迪工程师会在某些赛道降低前部或抬高后部,让车头愿意转向。可一旦后部太高,巴尼亚亚在长弯中就会抱怨后轮没有支撑,只能靠电子控制收油。调校于是变成在单圈锋利与全程可预测之间找平衡。
马丁的驾驶风格需要极强的前轮感觉,他常要求更激进的前部高度,以便在制动末端快速转向。转投阿普利亚后,这种需求与阿普利亚赛车的稳定特性需要重新磨合。工程师若把前部降得太低,马丁能在单圈找到抓地,但比赛后段前轮温度会上升,稳定性下降,他的超车优势也可能变成摔车风险。
马奎斯对前轮极限的感知异于常人,他能在前轮滑动边缘把车救回。这样的车手往往要求悬挂几何给他清晰的前部支撑,而不是一味求软求抓地。可在杜卡迪赛车上,马奎斯也要适应更稳定的后部设定。工程师会保留他需要的转向响应,同时用后连杆与摇臂枢轴控制加速时的俯仰,让勇气有机械边界。
不同赛道把取舍推向不同方向。穆杰罗有长直道和重刹区,需要制动稳定与出弯牵引,杜卡迪通常把后部调得较高以增加离地间隙。加泰罗尼亚连续弯多,车手更想要前部转向,阿普利亚和KTM会尝试更低的前叉高度。红牛环重加速,后轮支撑优先;菲利普岛高速流动,稳定和空气动力学平衡又压过单点抓地。
现代MotoGP还有车高调整装置,起步和出弯时降低后部,压缩重心,让前轮更不容易抬起。它改变了传统悬挂几何的静态逻辑,因为赛车在直道和弯中拥有两套姿态。工程师必须把装置动作与后连杆、摇臂枢轴和电子控制一起标定,否则车手会感到支撑突然消失。抓地因此不再只由弹簧和阻尼决定,也由实时姿态决定。
轮胎是悬挂几何的最终执行者。几何改变接地面积和压力分布,也改变胎面温度。前部过低会让前胎在制动时过热,胎压上升,抓地反而下降;后部过高会让后胎在出弯时接地区域过小,温度难以稳定。米其林轮胎的窗口很窄,工程师常用悬挂几何去补偿赛道温度与沥青粗糙度。稳定圈速往往比单圈闪光更难获得。
比赛里的影响会放大。排位赛只需一圈极限,车手可能选择更激进几何;正赛要管理后轮磨损,工程师又会把设定拉回稳定。若前部支撑不足,车手在重刹时无法晚刹,超车机会消失;若后部牵引过剩,转向迟钝,又会在连续弯被对手甩开。悬挂几何因此决定的不只是圈速,还有车手能否在关键时刻发动攻击。
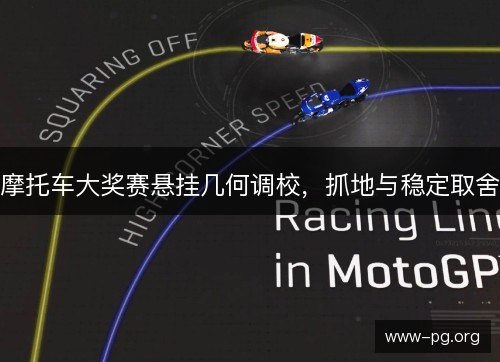
未来几个赛季,MotoGP的悬挂几何只会更精细。各厂商用更多传感器记录前叉行程、后轮速度与车身俯仰,再把数据放进模拟器。可调摇臂枢轴、更复杂的后连杆和车高装置会继续出现,但规则限制也逼迫工程师在有限空间里找答案。车手反馈仍然关键,因为机器可以计算载荷,却无法完全复制人对前轮极限的预感。
悬挂几何调校最终是一种翻译,把车手的身体感受翻译成垫片、连杆与毫米级高度。抓地与稳定无法同时满分,冠军往往属于最会管理取舍的人。杜卡迪、阿普利亚、KTM、雅马哈和本田会继续在每一站重新下注,巴尼亚亚、马丁、马奎斯和夸塔拉罗也会继续用圈速投票。胜负可能只差一个弯,而那个弯早已藏在悬挂几何的选择里。